Пятый день Гиперскутера. Про сам самокат мы на сайте ещё не писали — только про его DC-DC. Поэтому сначала коротко: что это за машина и как мы её проектируем. А дальше — история одного графика: как кривая на стенде подсказала, что передняя подвеска к концу хода сдаётся, и как мы за пять подходов пришли к качалке, у которой жёсткость растёт до самого упора.
Что такое Гиперскутер
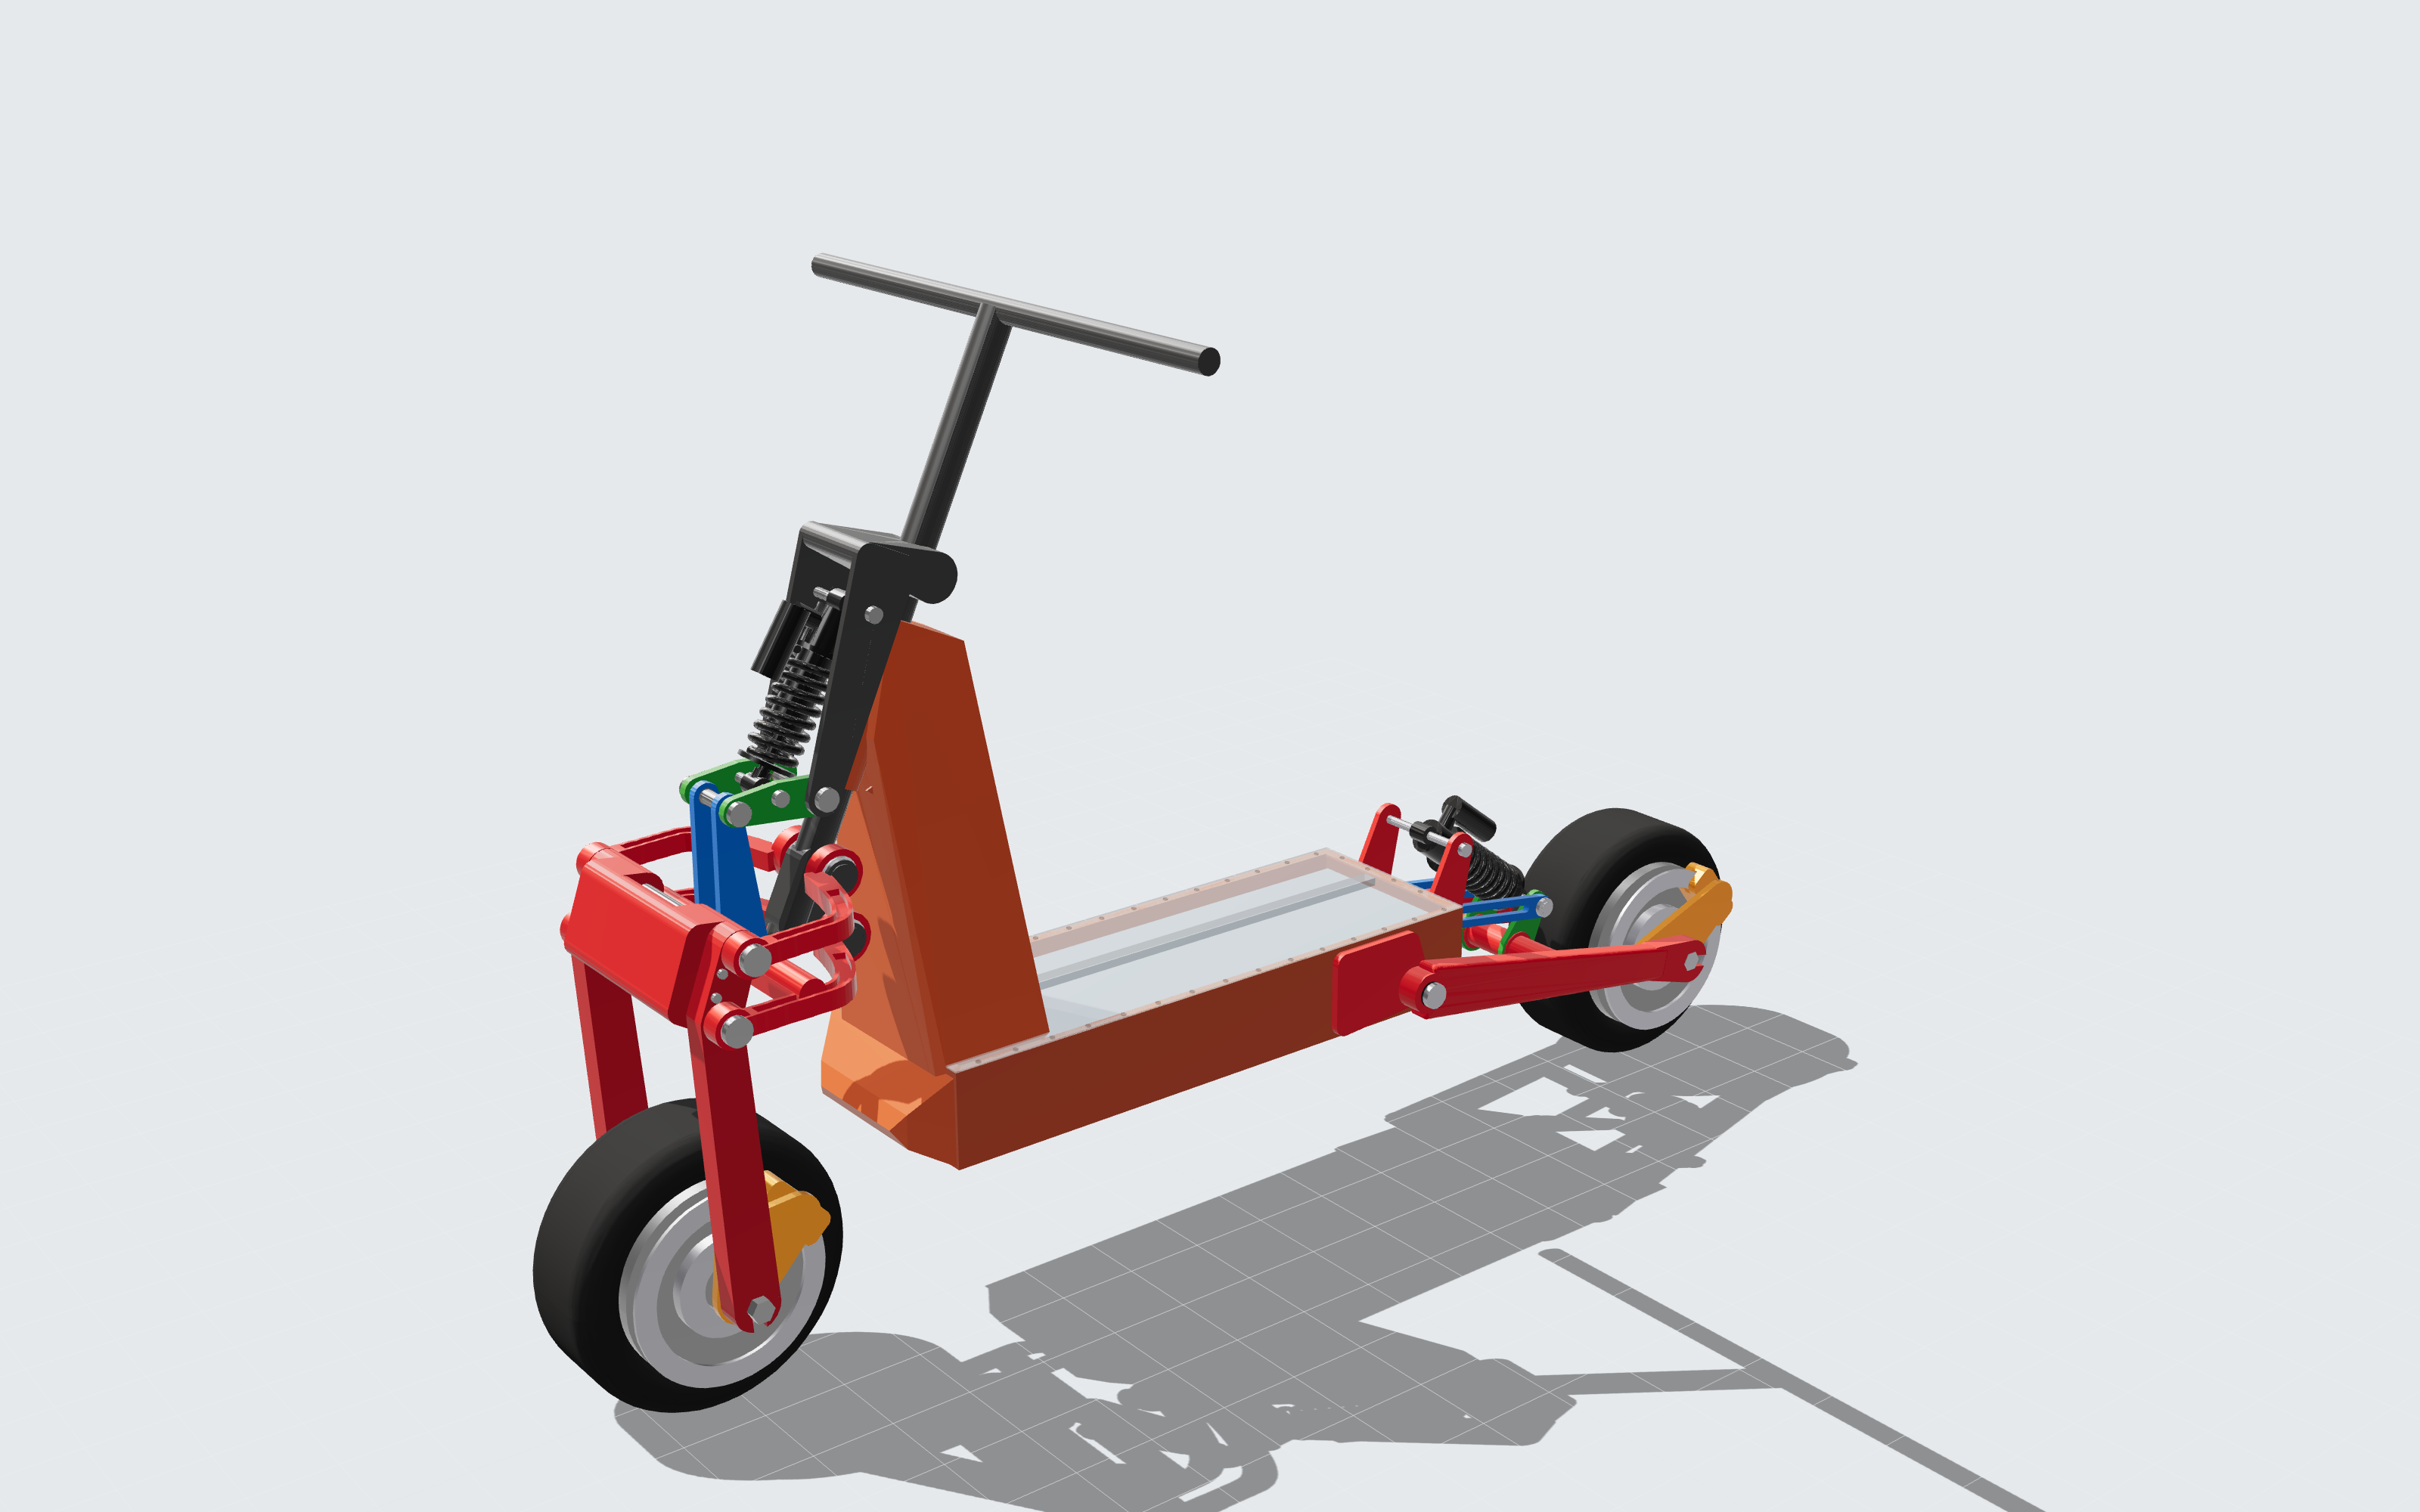
Это электросамокат для бездорожья и прыжков, который мы проектируем с нуля. Готовых узлов в нём почти нет: своя рама, своя подвеска, свои контроллеры и электроника.
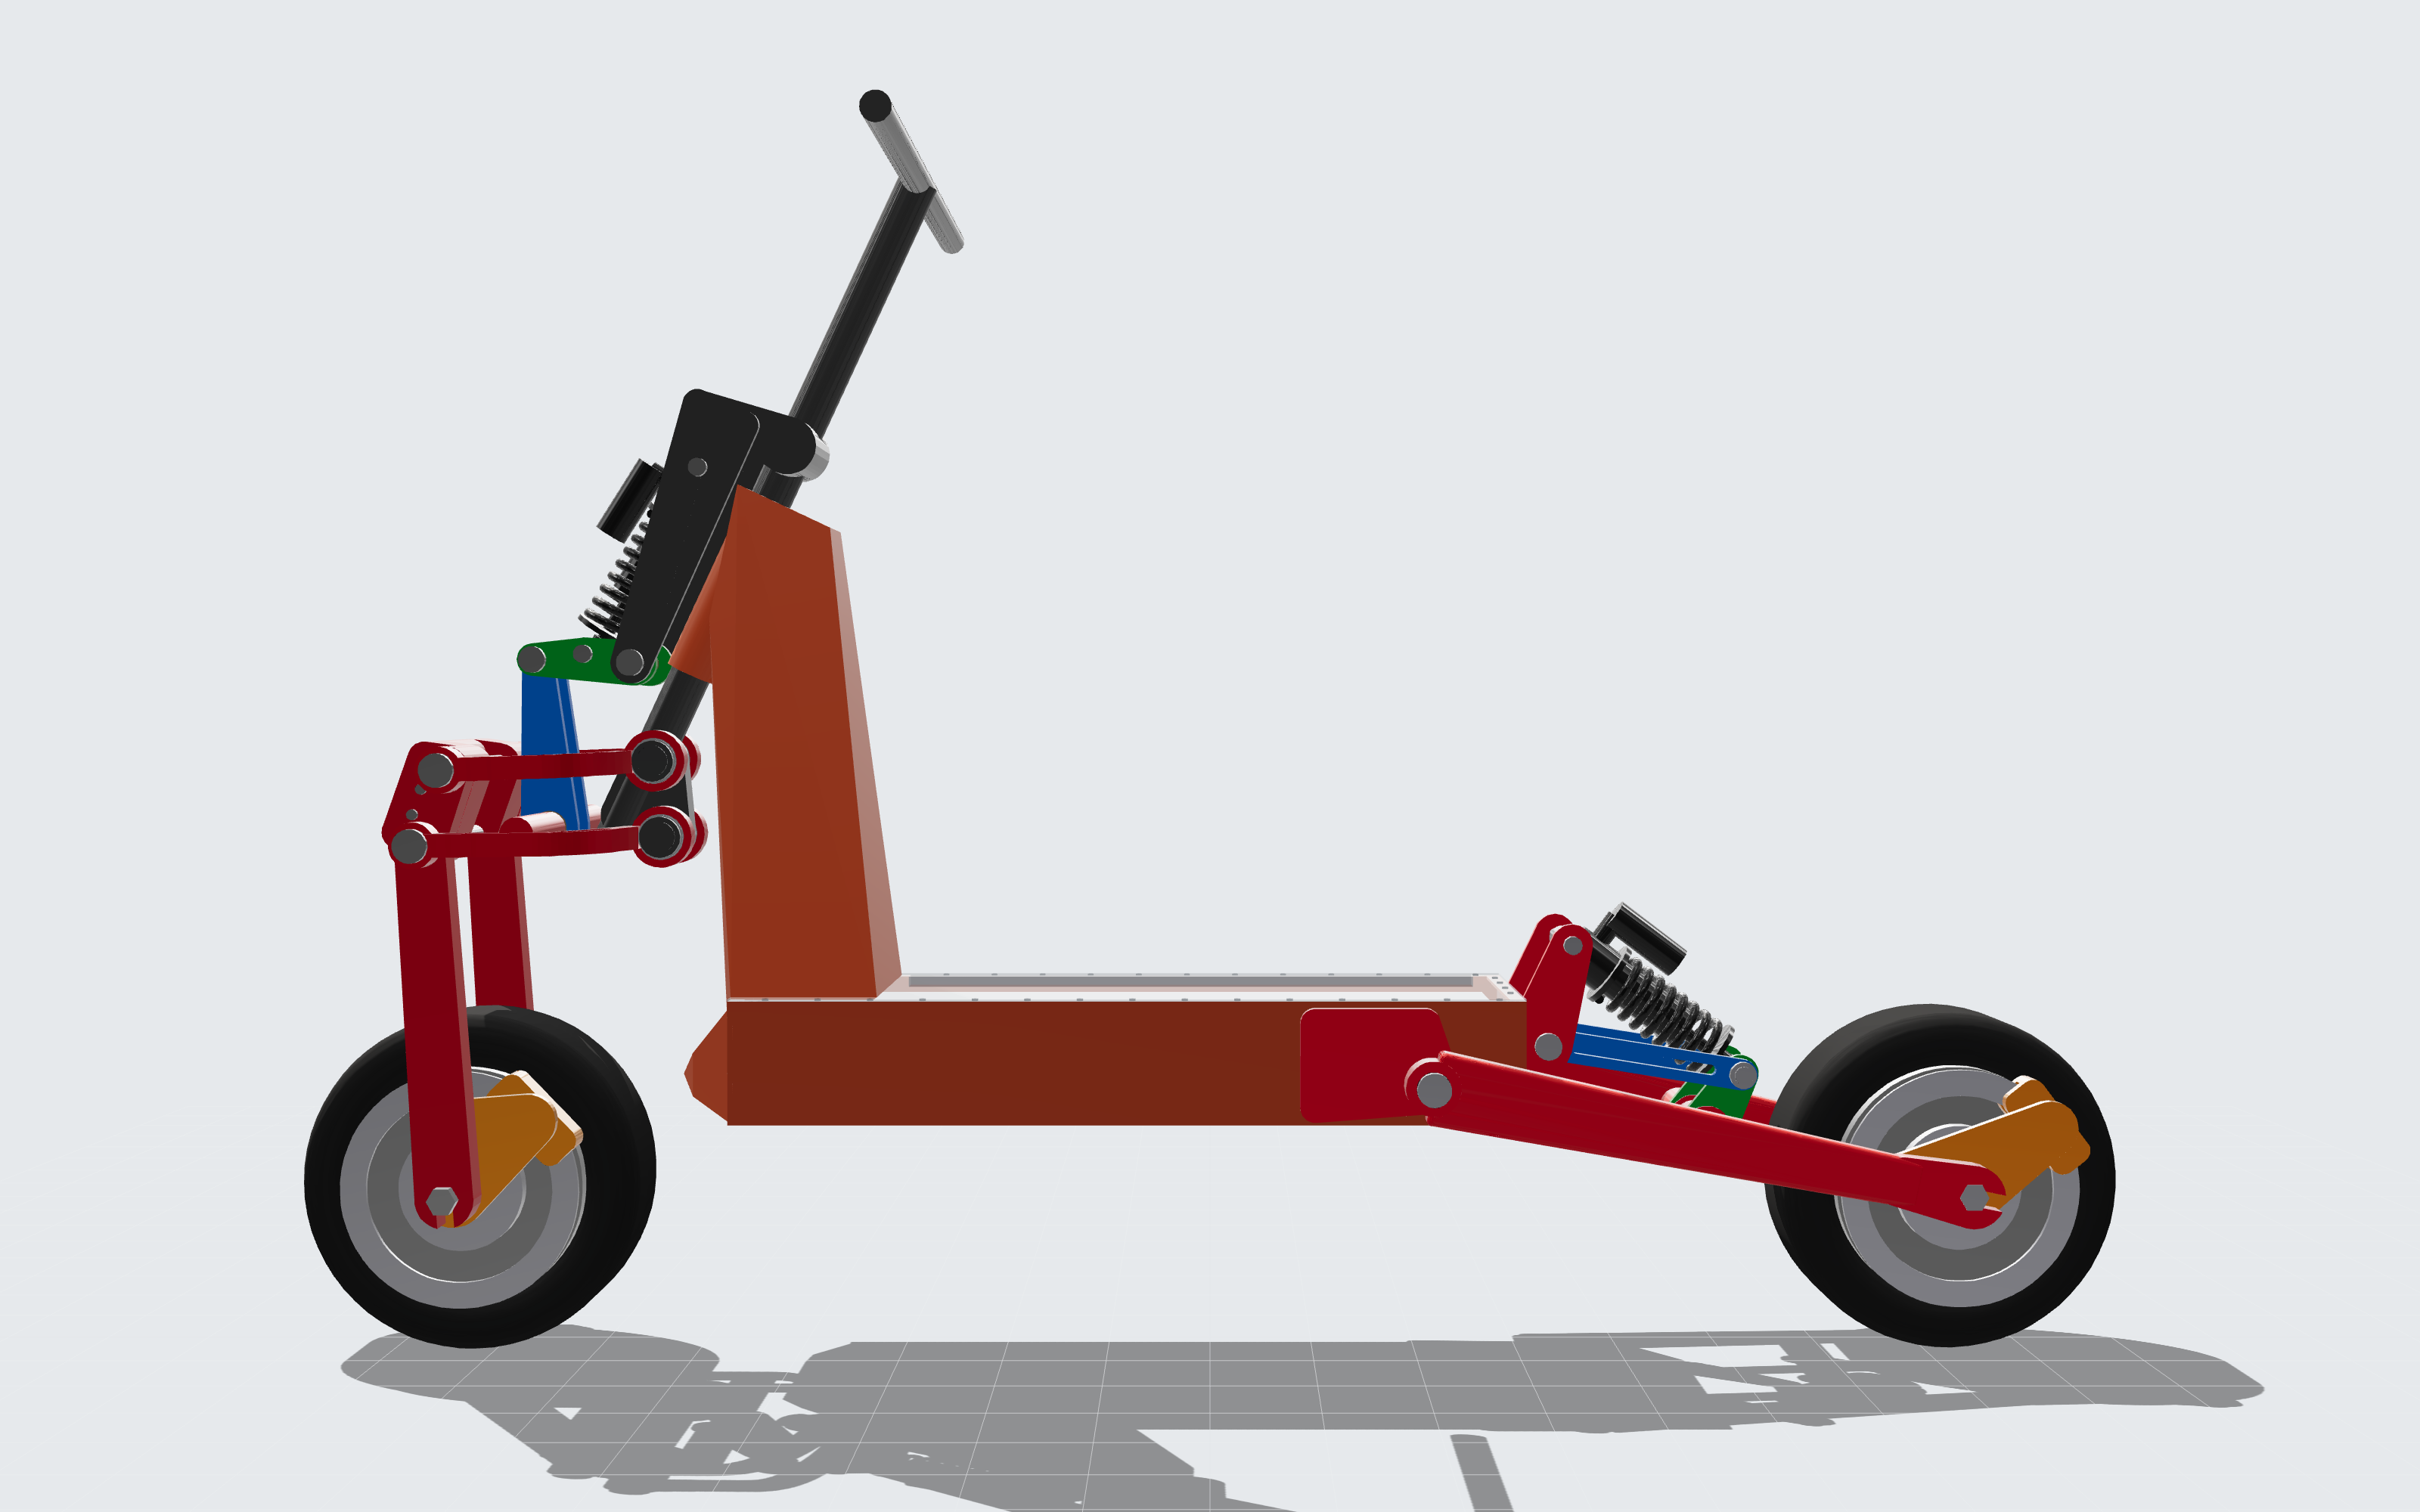
- Рама — силовое корыто из стали 4130, батарея внутри на виброопорах.
- Подвеска — 230 мм хода на оба колеса. Спереди — четырёхзвенник с качалкой, сзади — однорычажный маятник, тоже с качалкой. Амортизаторы — Fox DHX2 230 × 65 мм.
- Тяга — два мотор-колеса Lonnyo по 8 кВт, контроллеры на VESC.
- Батарея — 24S12P на ячейках Molicel P60C.
Расчётный случай рамы — многократный прыжок с 2 м на ровное. Требование к воде — IPX9K и IPX7 для всего, включая моторы.
Как мы проектируем
Всё, что можно посчитать, считается кодом, а не рисуется руками. Поменяли точку шарнира — пересчитались кривые, модель, симулятор и картинки.
- Кинематика — на Python: точки шарниров подбирает оптимизатор под цели по ходу колеса и передаточному.
- CAD — на CadQuery: детали строятся из тех же точек. Проверка прогоняет весь ход и выкрут руля на ±40° и ищет пересечения.
- Симулятор — плоская модель самоката с ездоком на Python: падения, уступы, кочки, торможение.
- Стенд — та же модель, перенесённая в Godot: 3D-повтор с замедлением до ×0,01 и графиками. Стенд и эталон на Python совпадают до тысячных долей процента.
Именно на стенде всё и началось.
Странный график
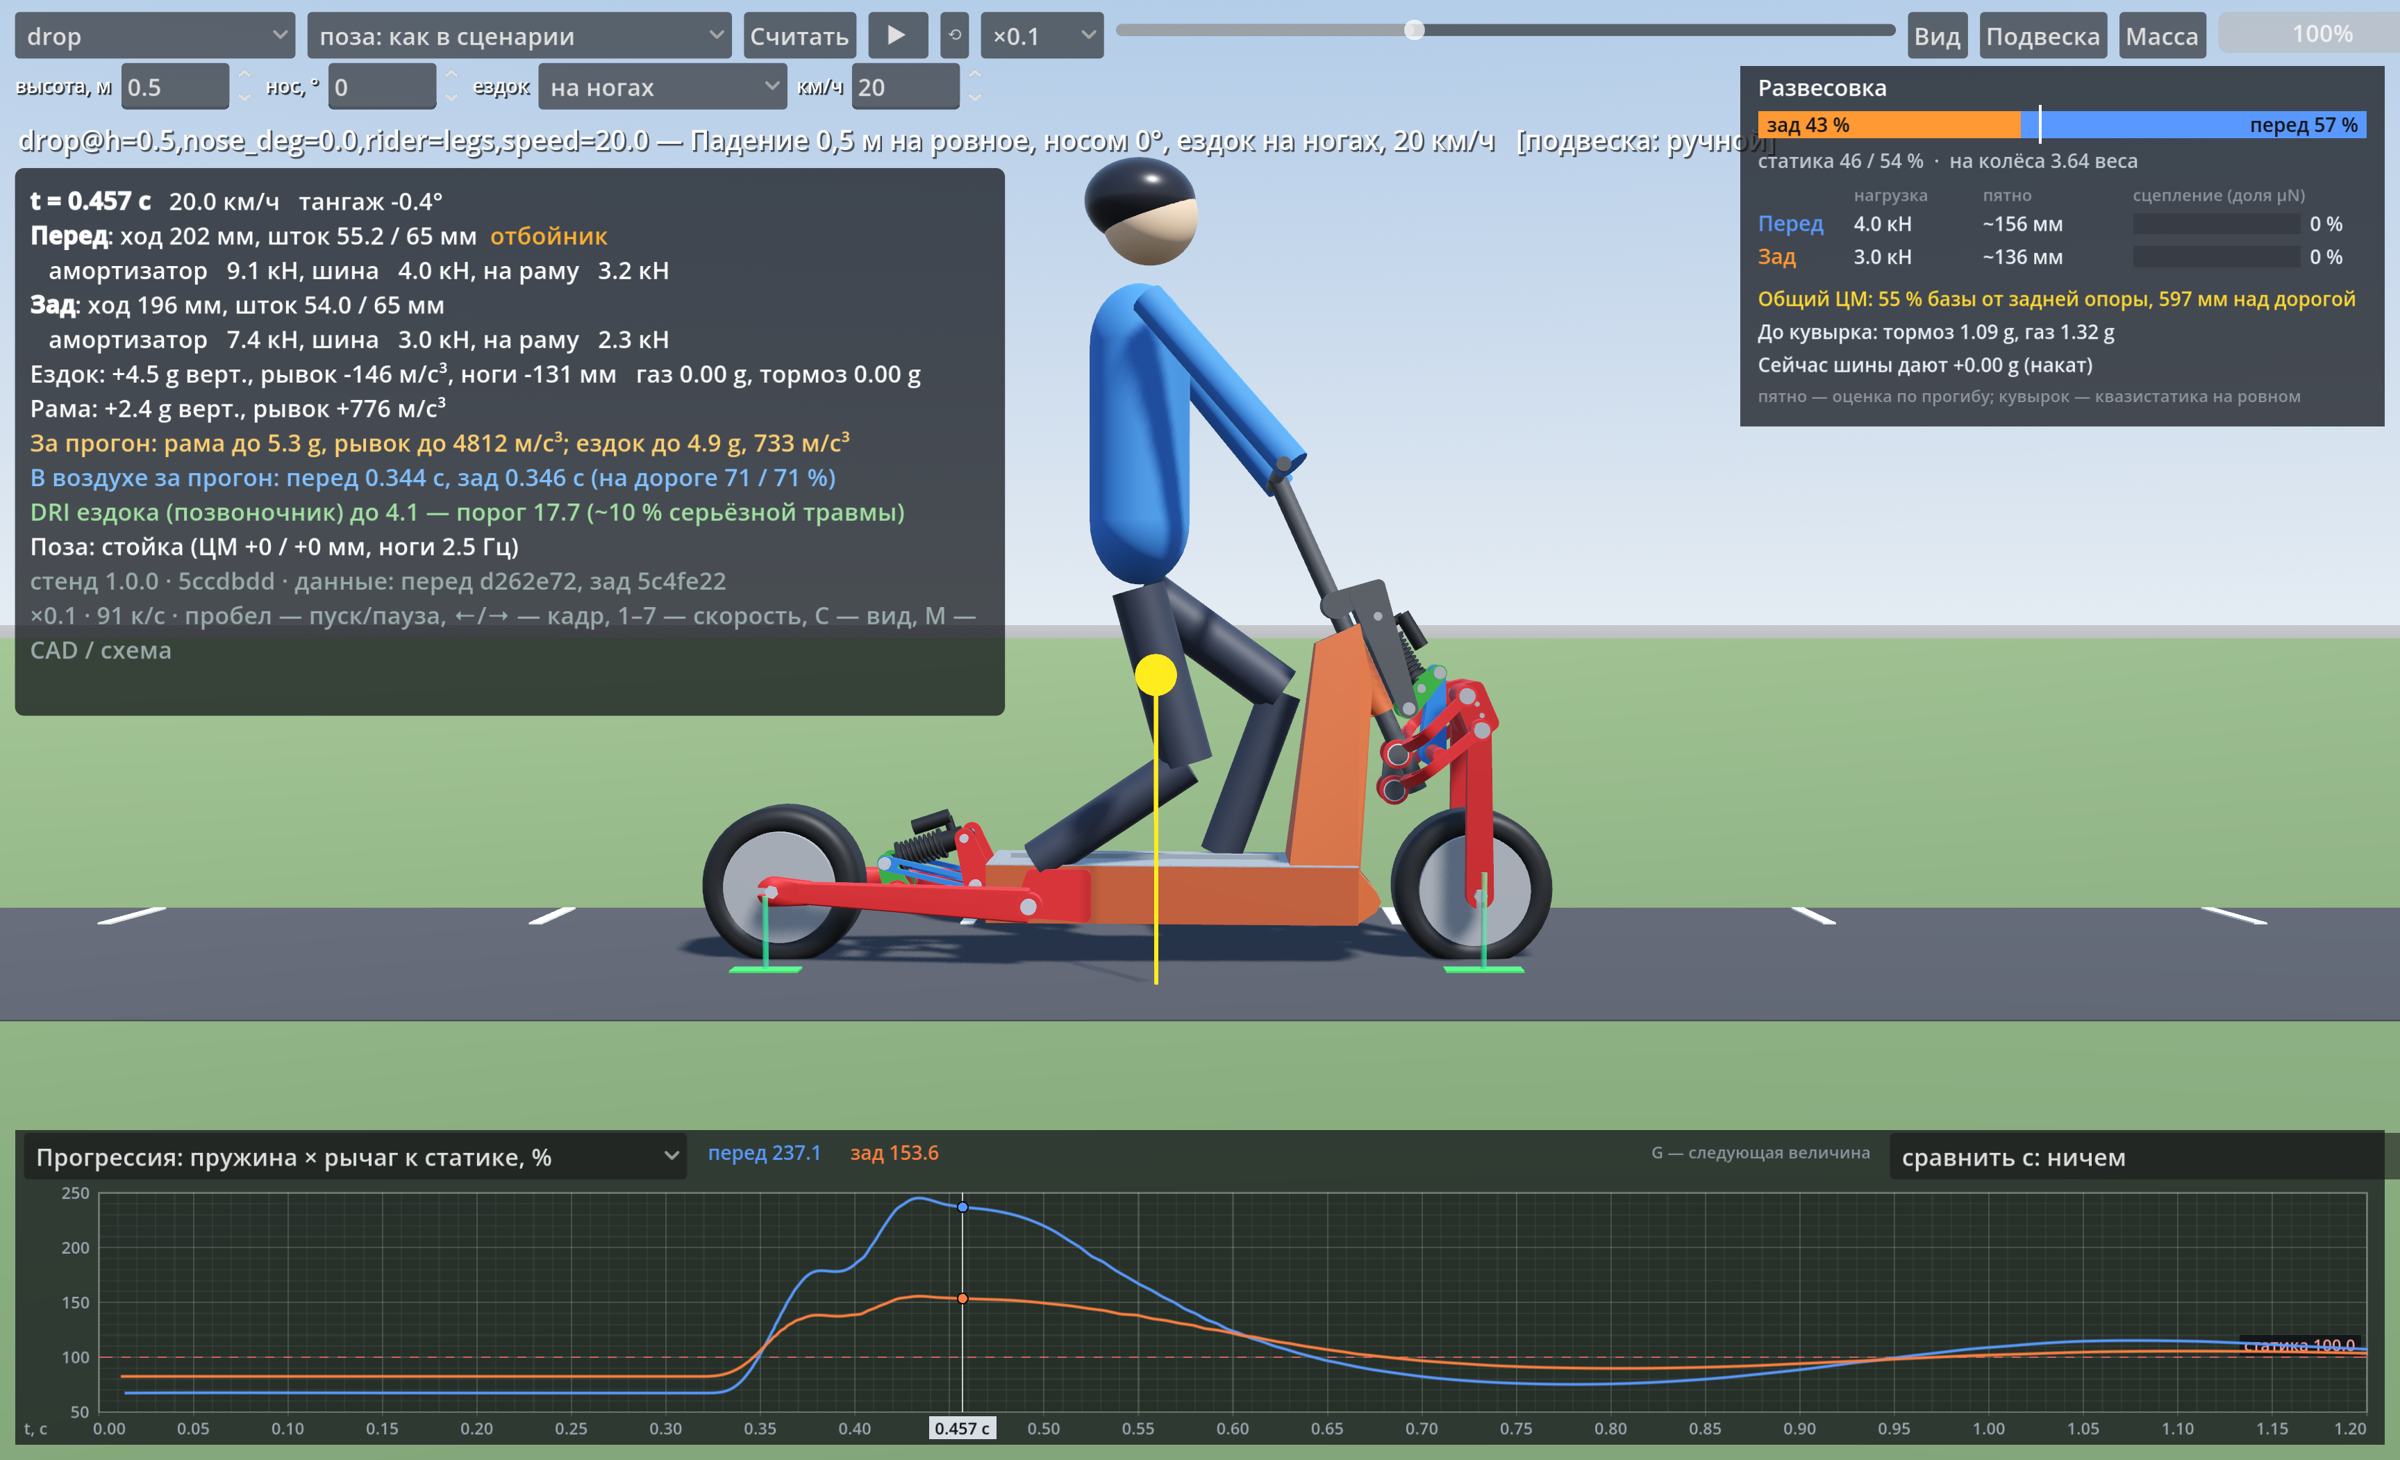
На стенде есть график «прогрессия»: жёсткость пружины, приведённая к колесу, в процентах к статике. Она показывает, как подвеска твердеет по мере сжатия. Мы смотрели уступ 0,5 м на 20 км/ч. Зад шёл плавно до ~155 %, а перед вёл себя странно: рос, проваливался и снова рос.
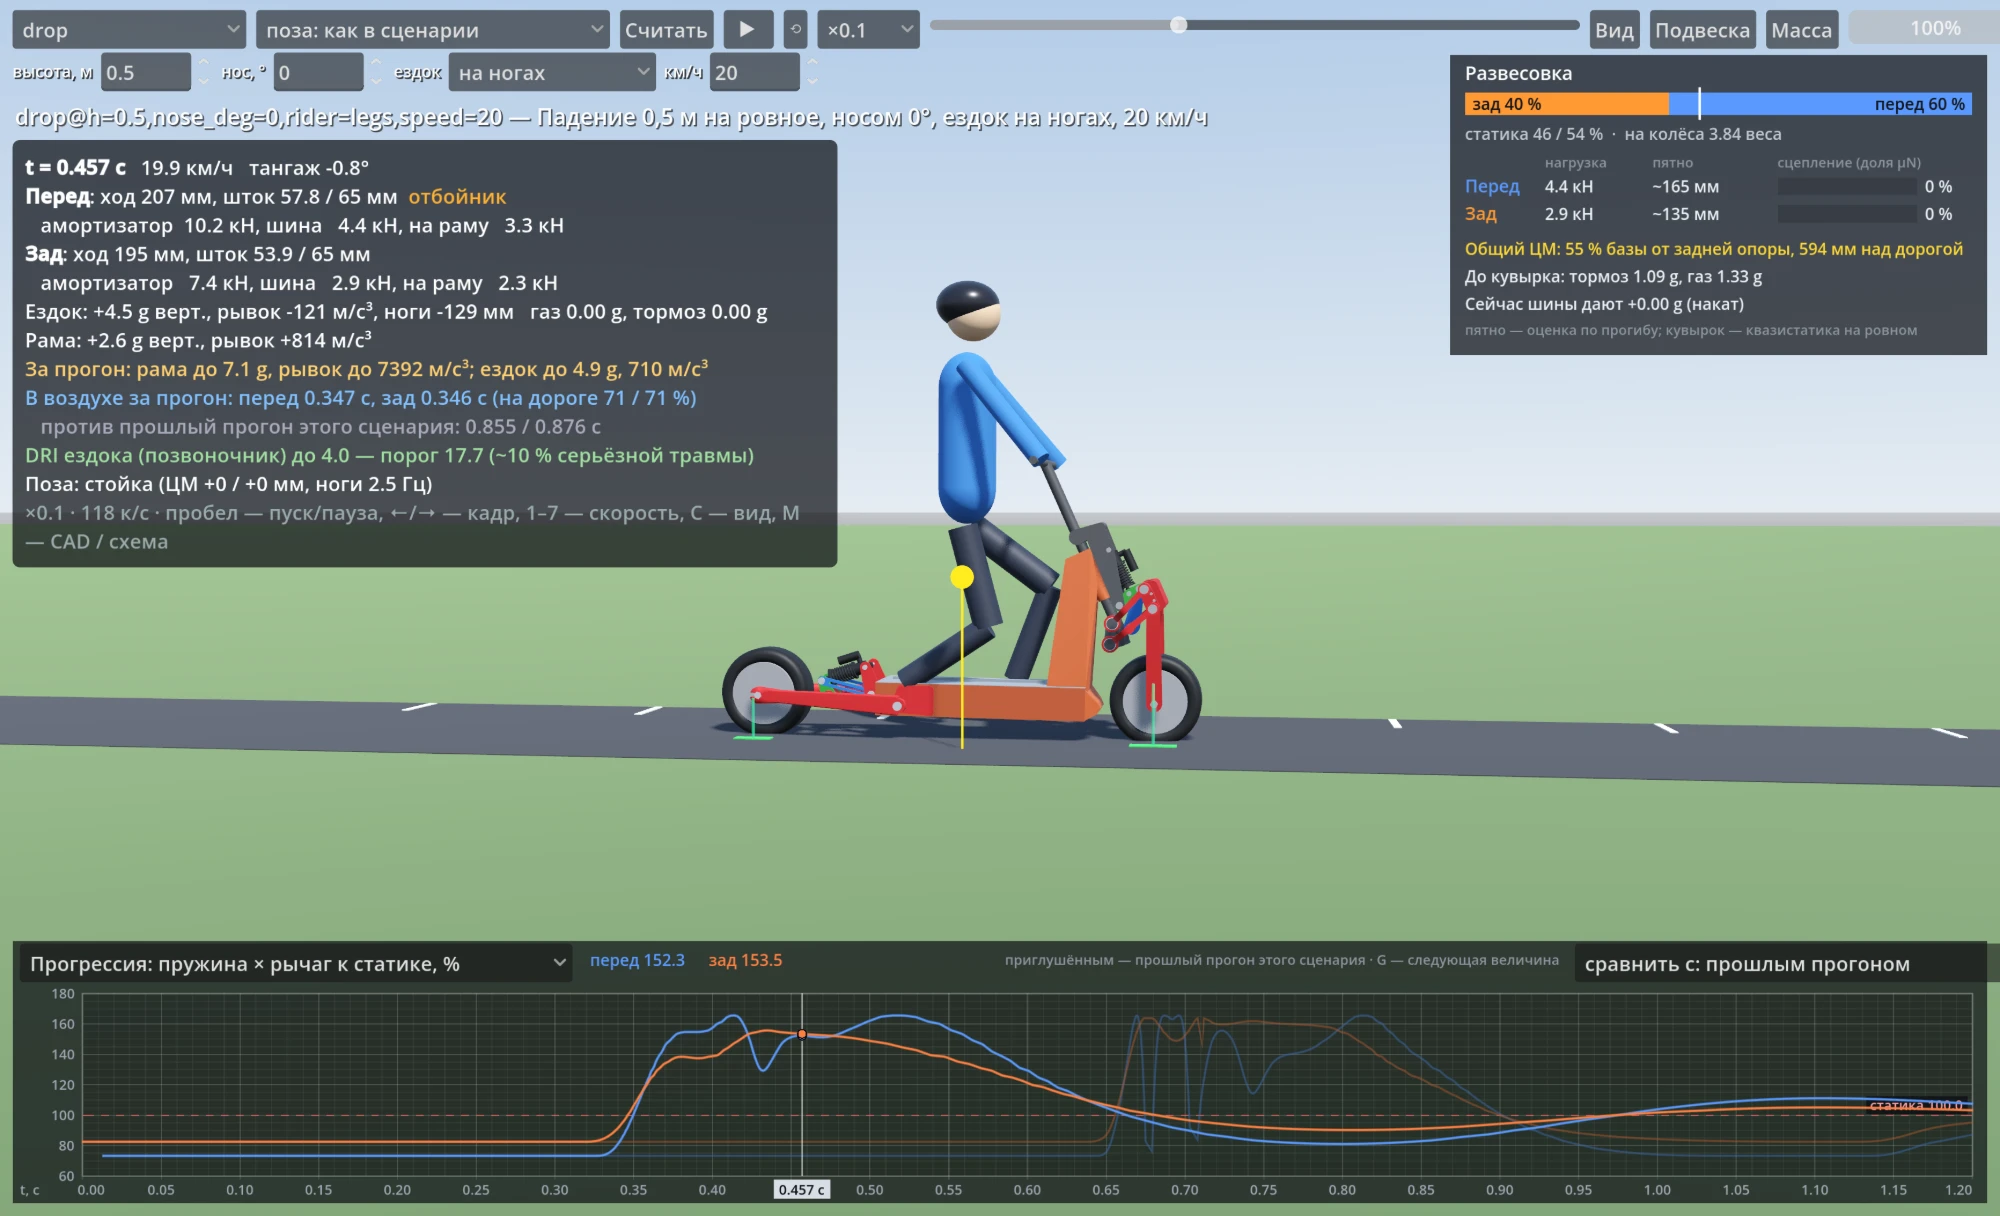
Первая мысль — ошибка счёта. Жёсткость на колесе стенд считает через вторую производную длины амортизатора по ходу, а её численно легко испортить.
Кинематика, а не счёт
Мы посчитали ту же величину заново в Python на всём ходе — и по сплайну стенда, и по сырой кинематике без сплайна. Кривые совпали, а провал остался.
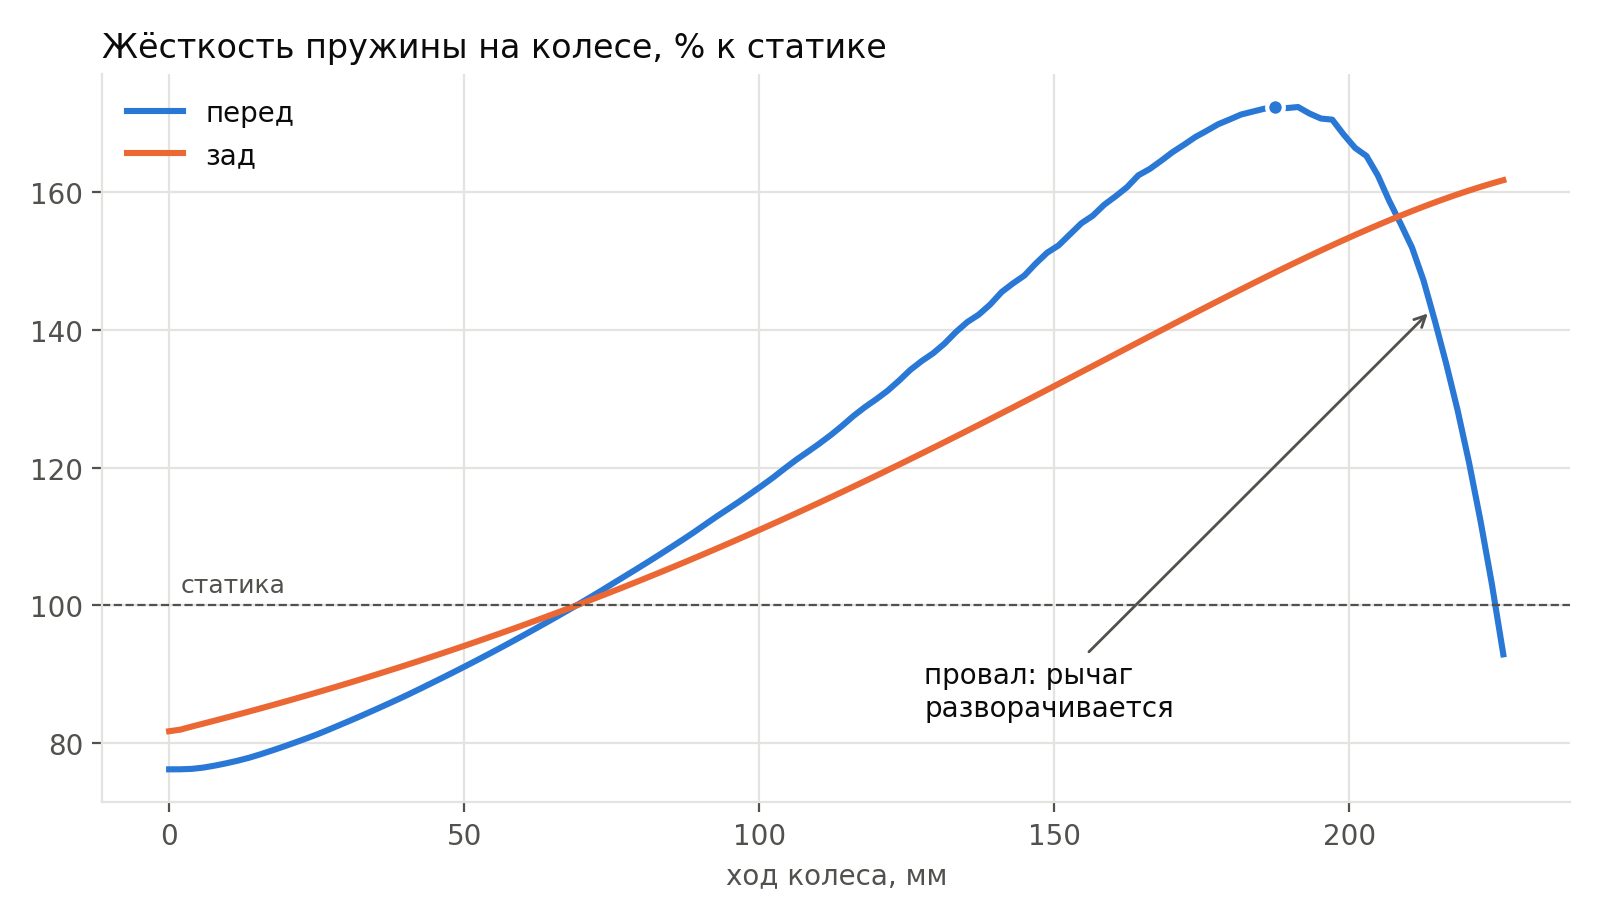
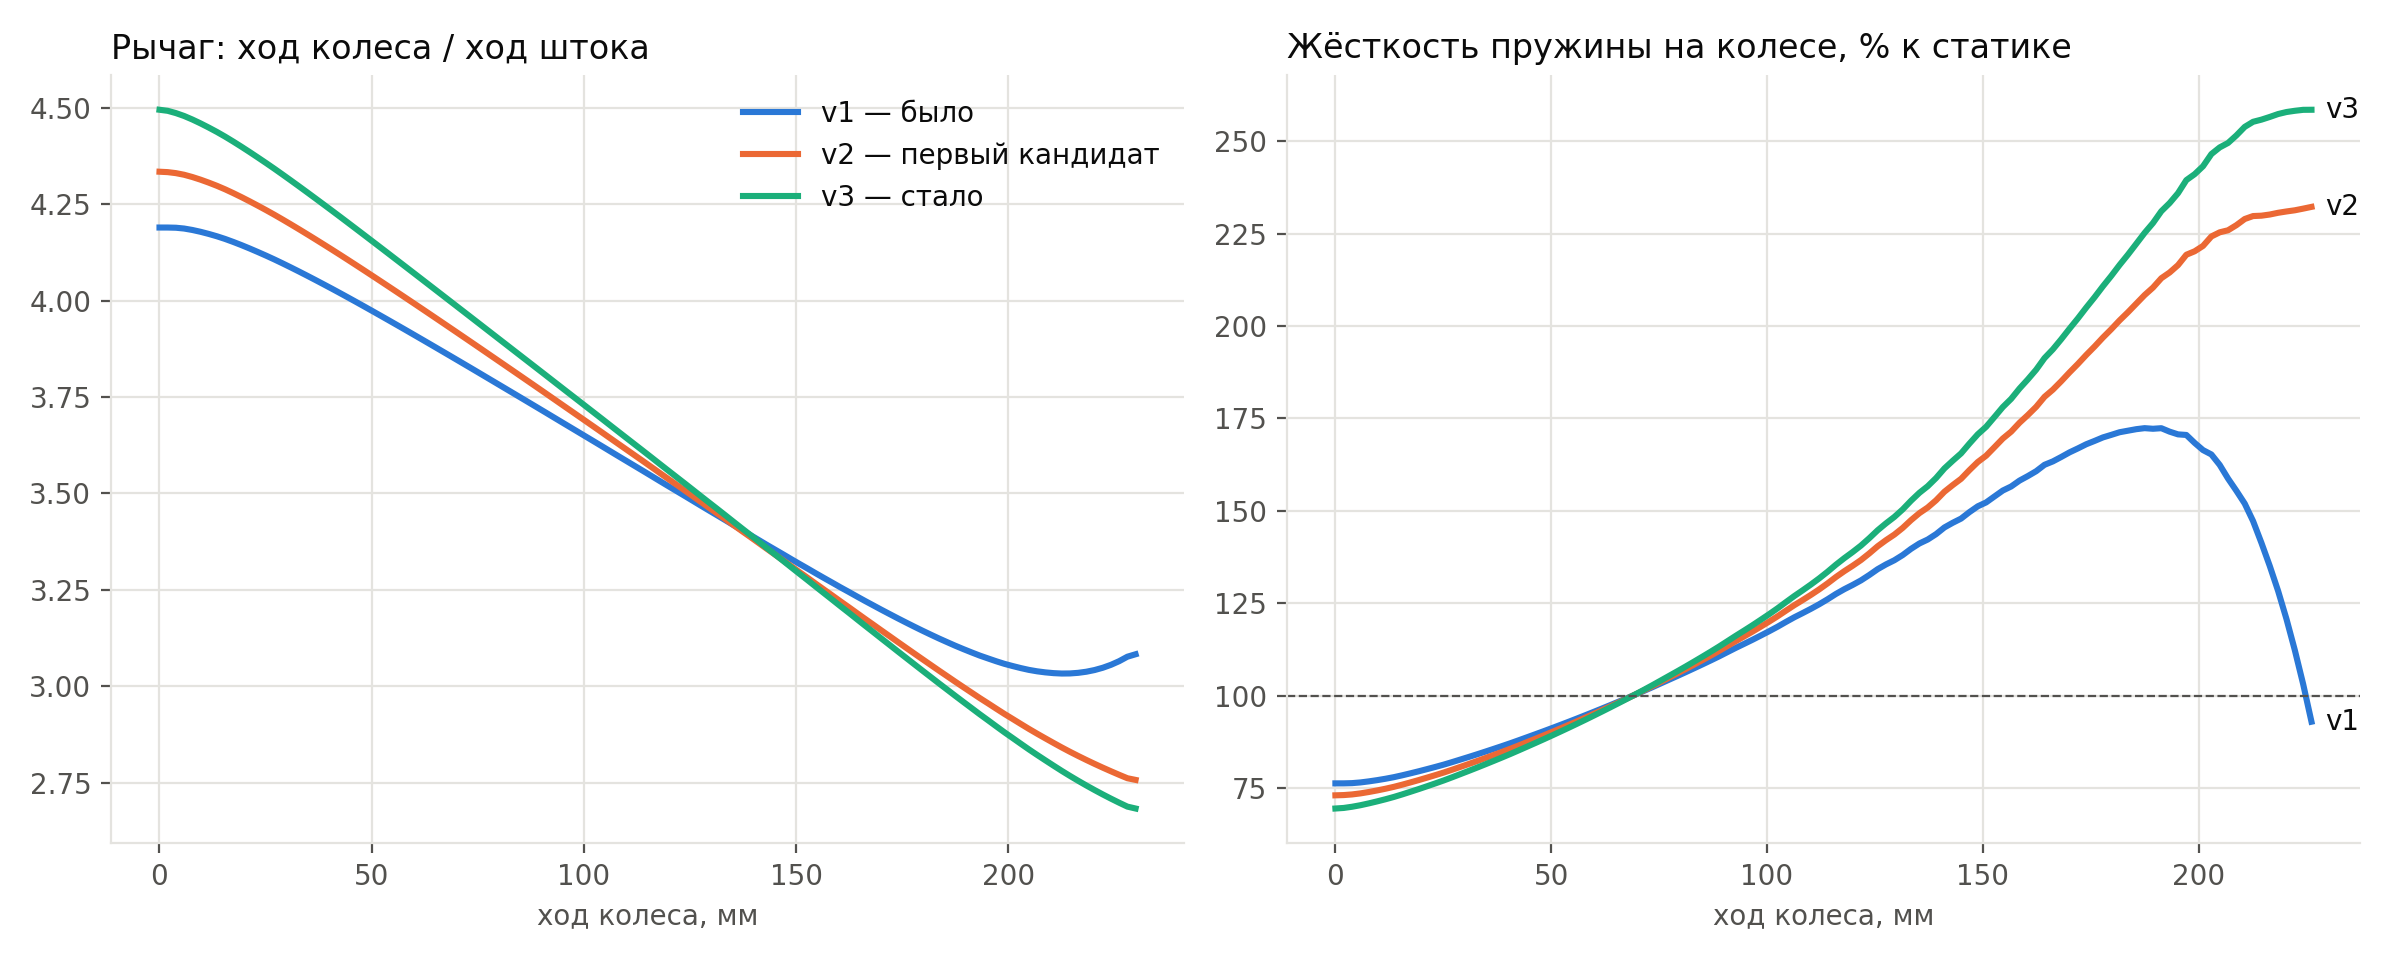
Дело в передаточном. У прежней качалки рычаг «ход колеса / ход штока» падал с 4,19 до минимума 3,03 на 213 мм, а потом снова рос. Жёсткость на колесе складывается из двух частей: пружина, умноженная на квадрат рычага, плюс сила пружины на скорость изменения рычага. Когда рычаг разворачивается, вторая часть меняет знак, а сила пружины в конце хода — около 10 кН. Она и роняет жёсткость: с 172 % статики на 189 мм до 137 % на 216 мм.
Условие вместо точек
Мы не стали двигать четырёхзвенник: ход колеса, вылет и анти-клевок уже подобраны. Переподбирали только качалку — её ось, плечи, тягу и верхний глаз амортизатора. К прежним целям подбора добавили одно условие: жёсткость на колесе не падает нигде по ходу.
Пять подходов
Первый же кандидат дал гладкую кривую. Но кривая — это ещё не деталь, и дальше начались столкновения.
Каждое столкновение становилось новым условием подбора: зазор от пластин тяги и качалки до арки, до осей пера, до корпусов на короне, до корней плеч звеньев. Каждое условие мы сначала сверяли с CAD: на старой геометрии мерка должна была показать касание там же, где его видит CAD.
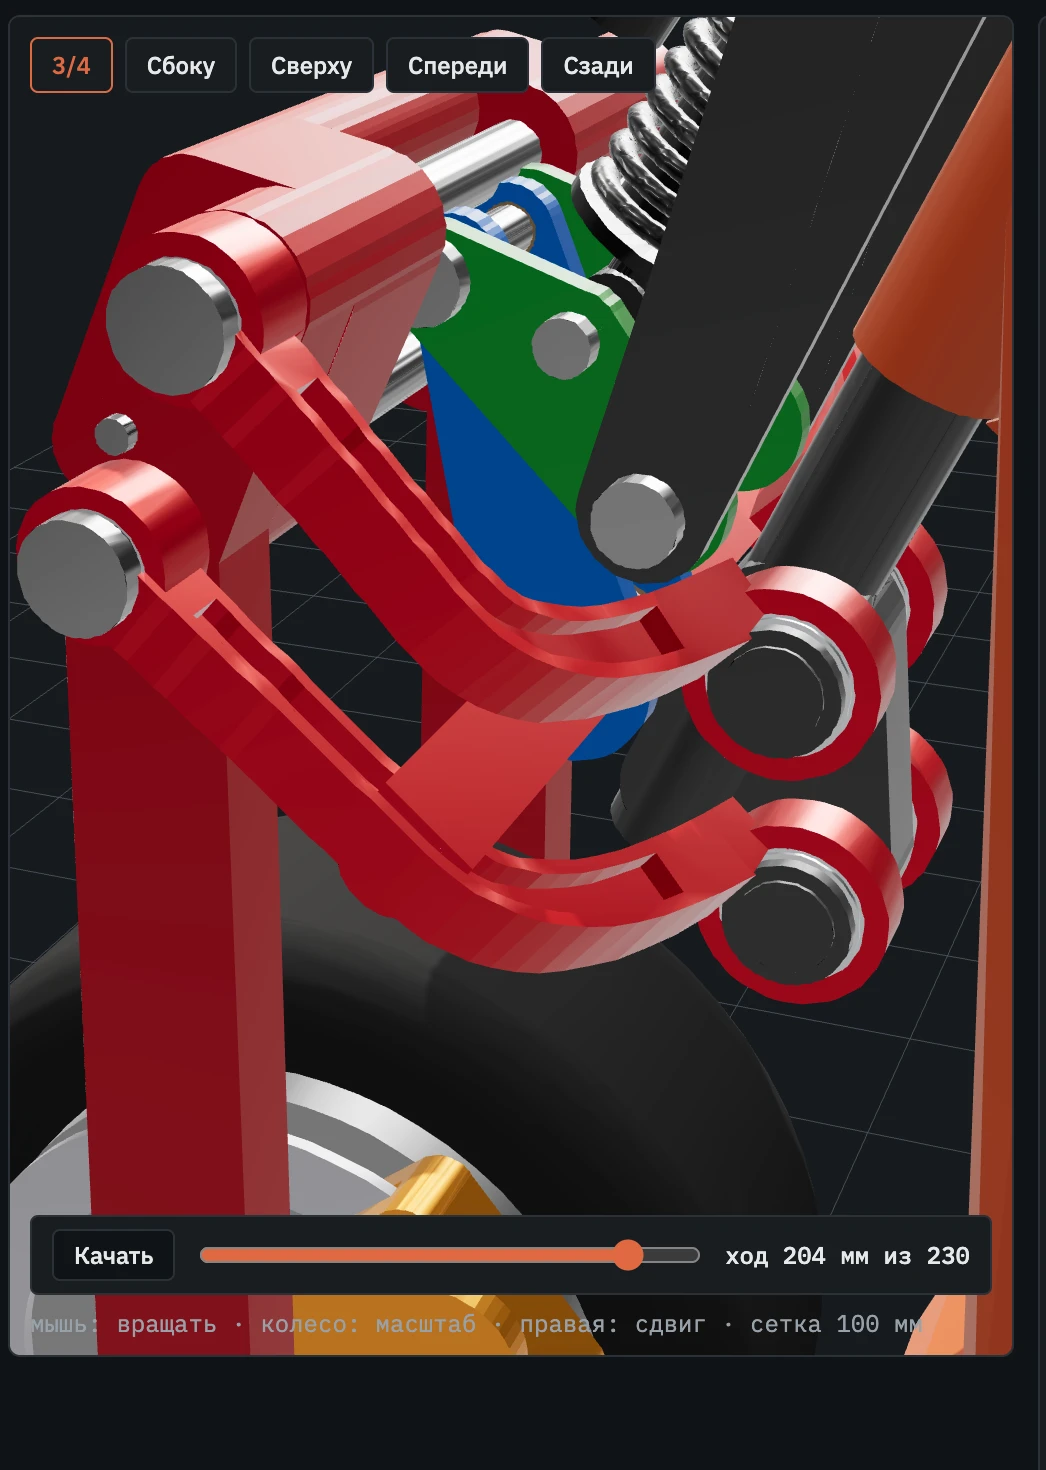
Качалка v3
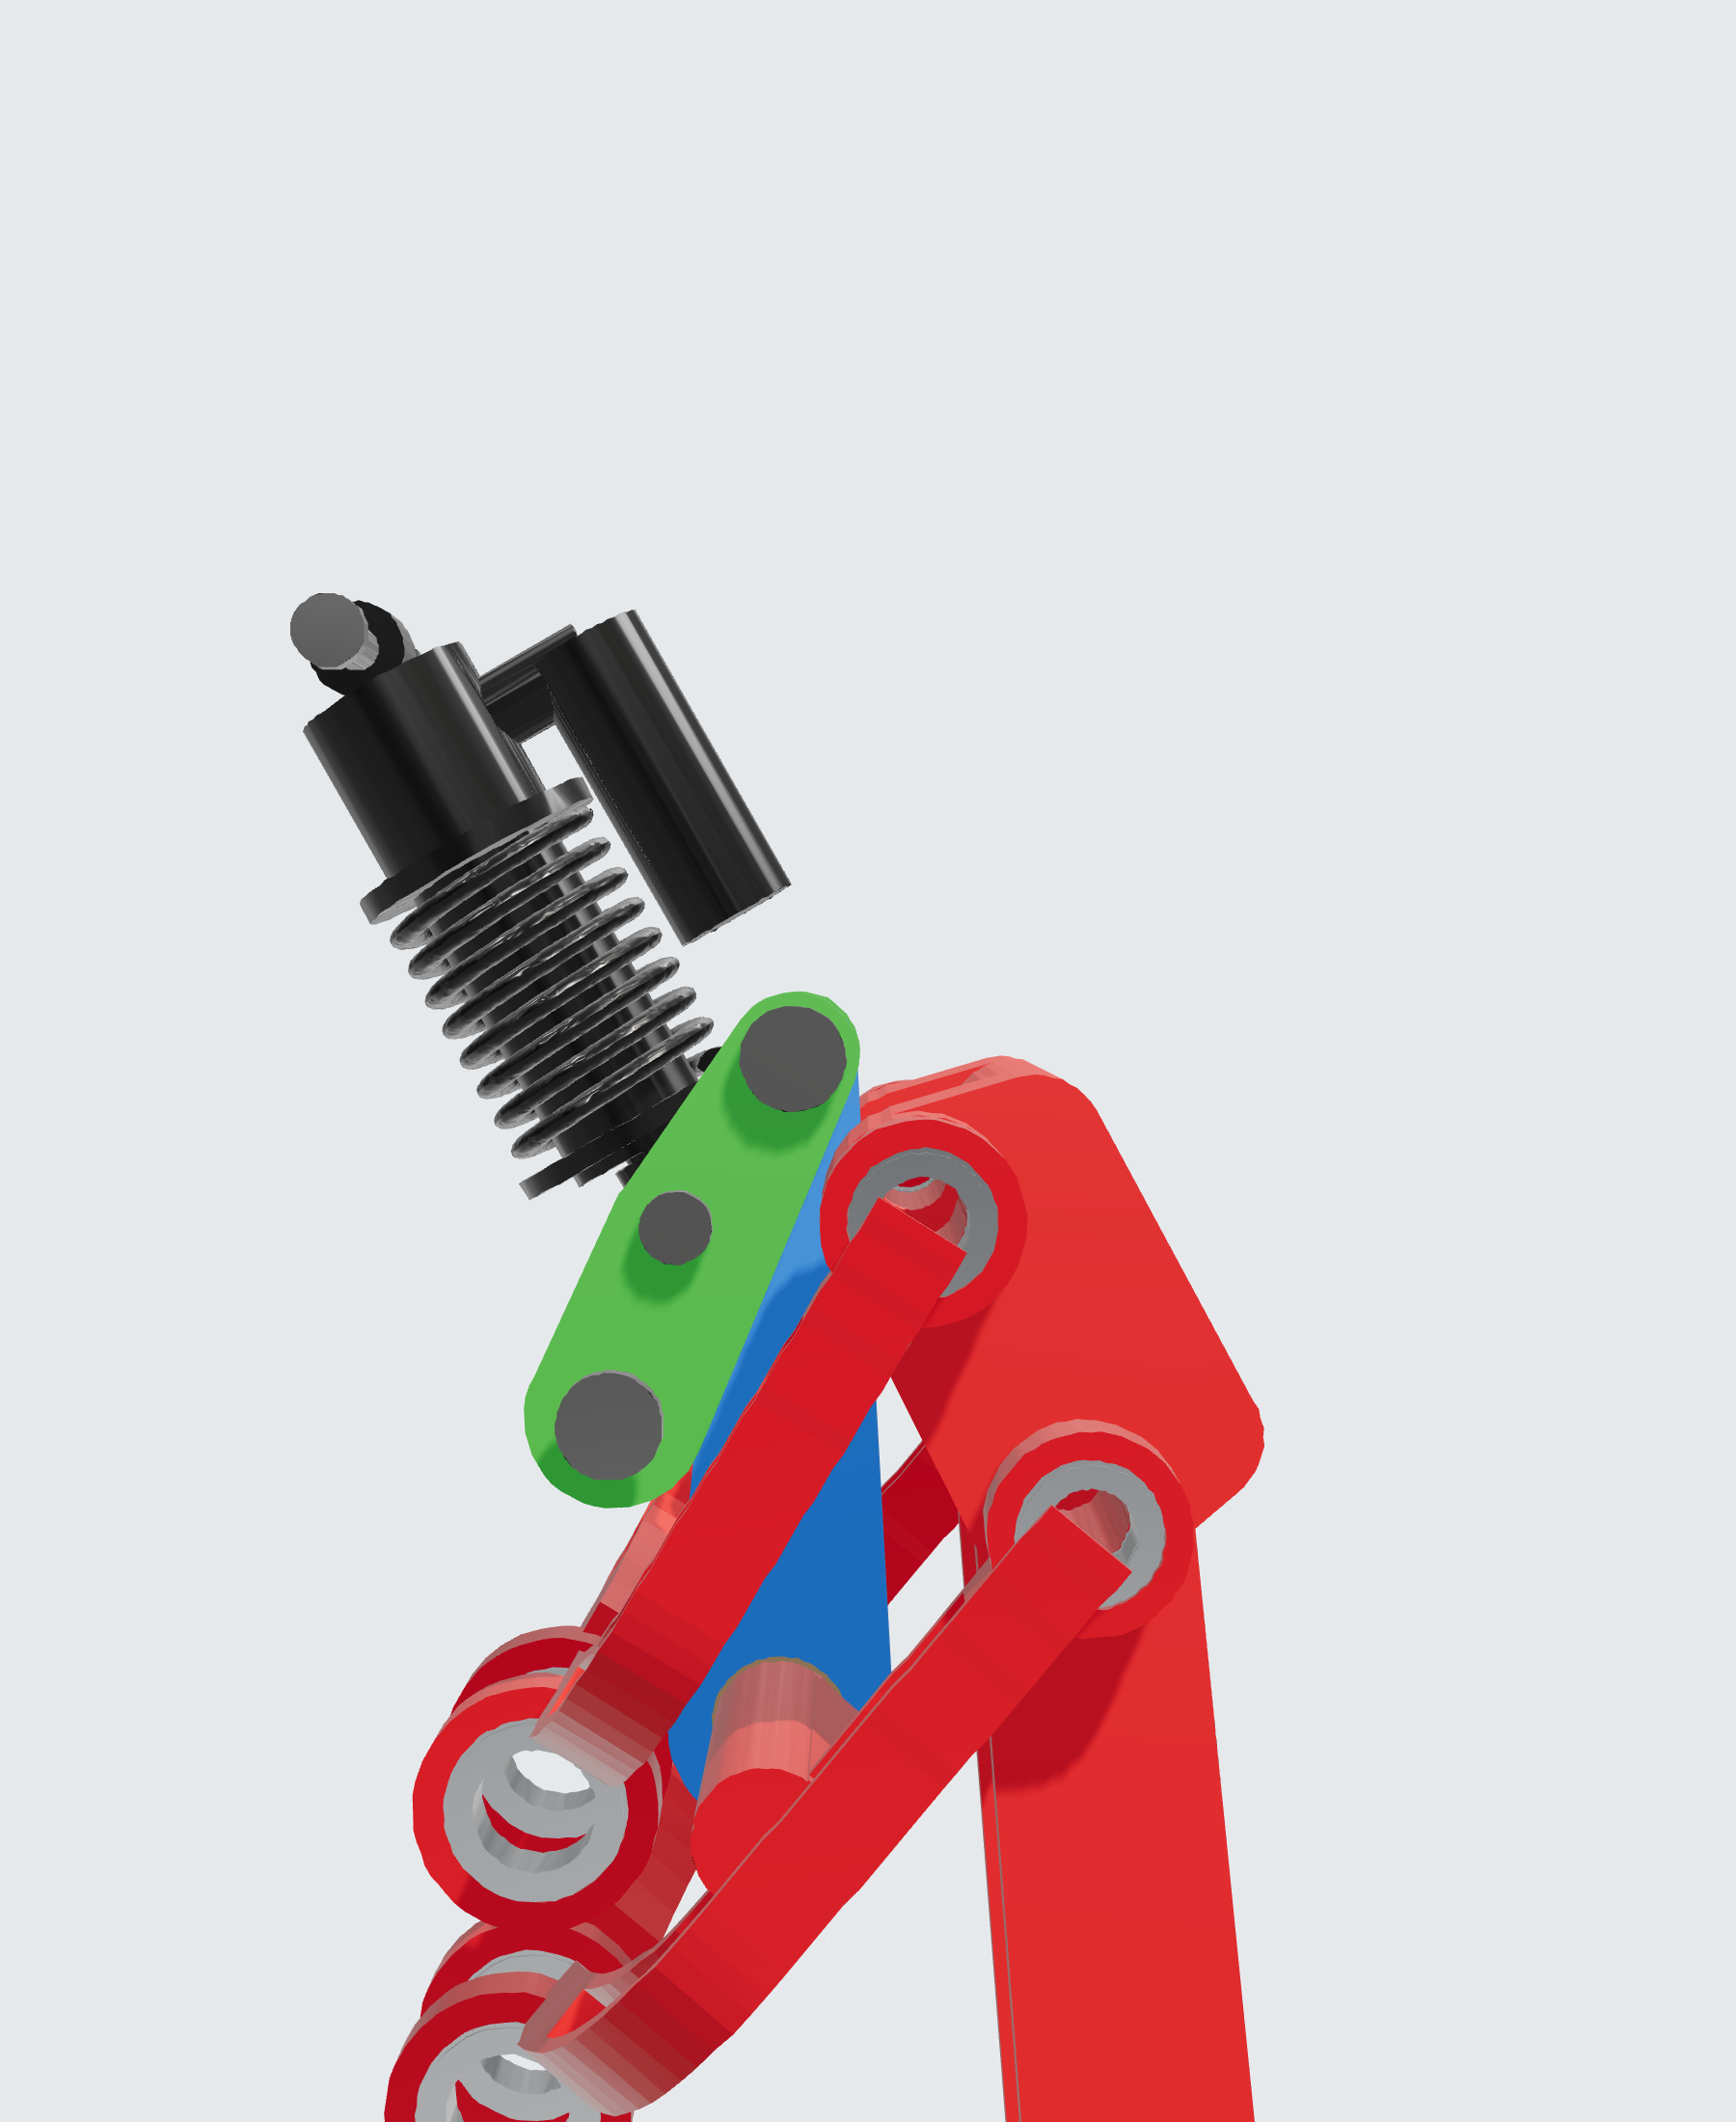
Пятый подход. Плечи качалки 98 и 49 мм, тяга 166 мм, за весь ход качалка поворачивается на 83°.
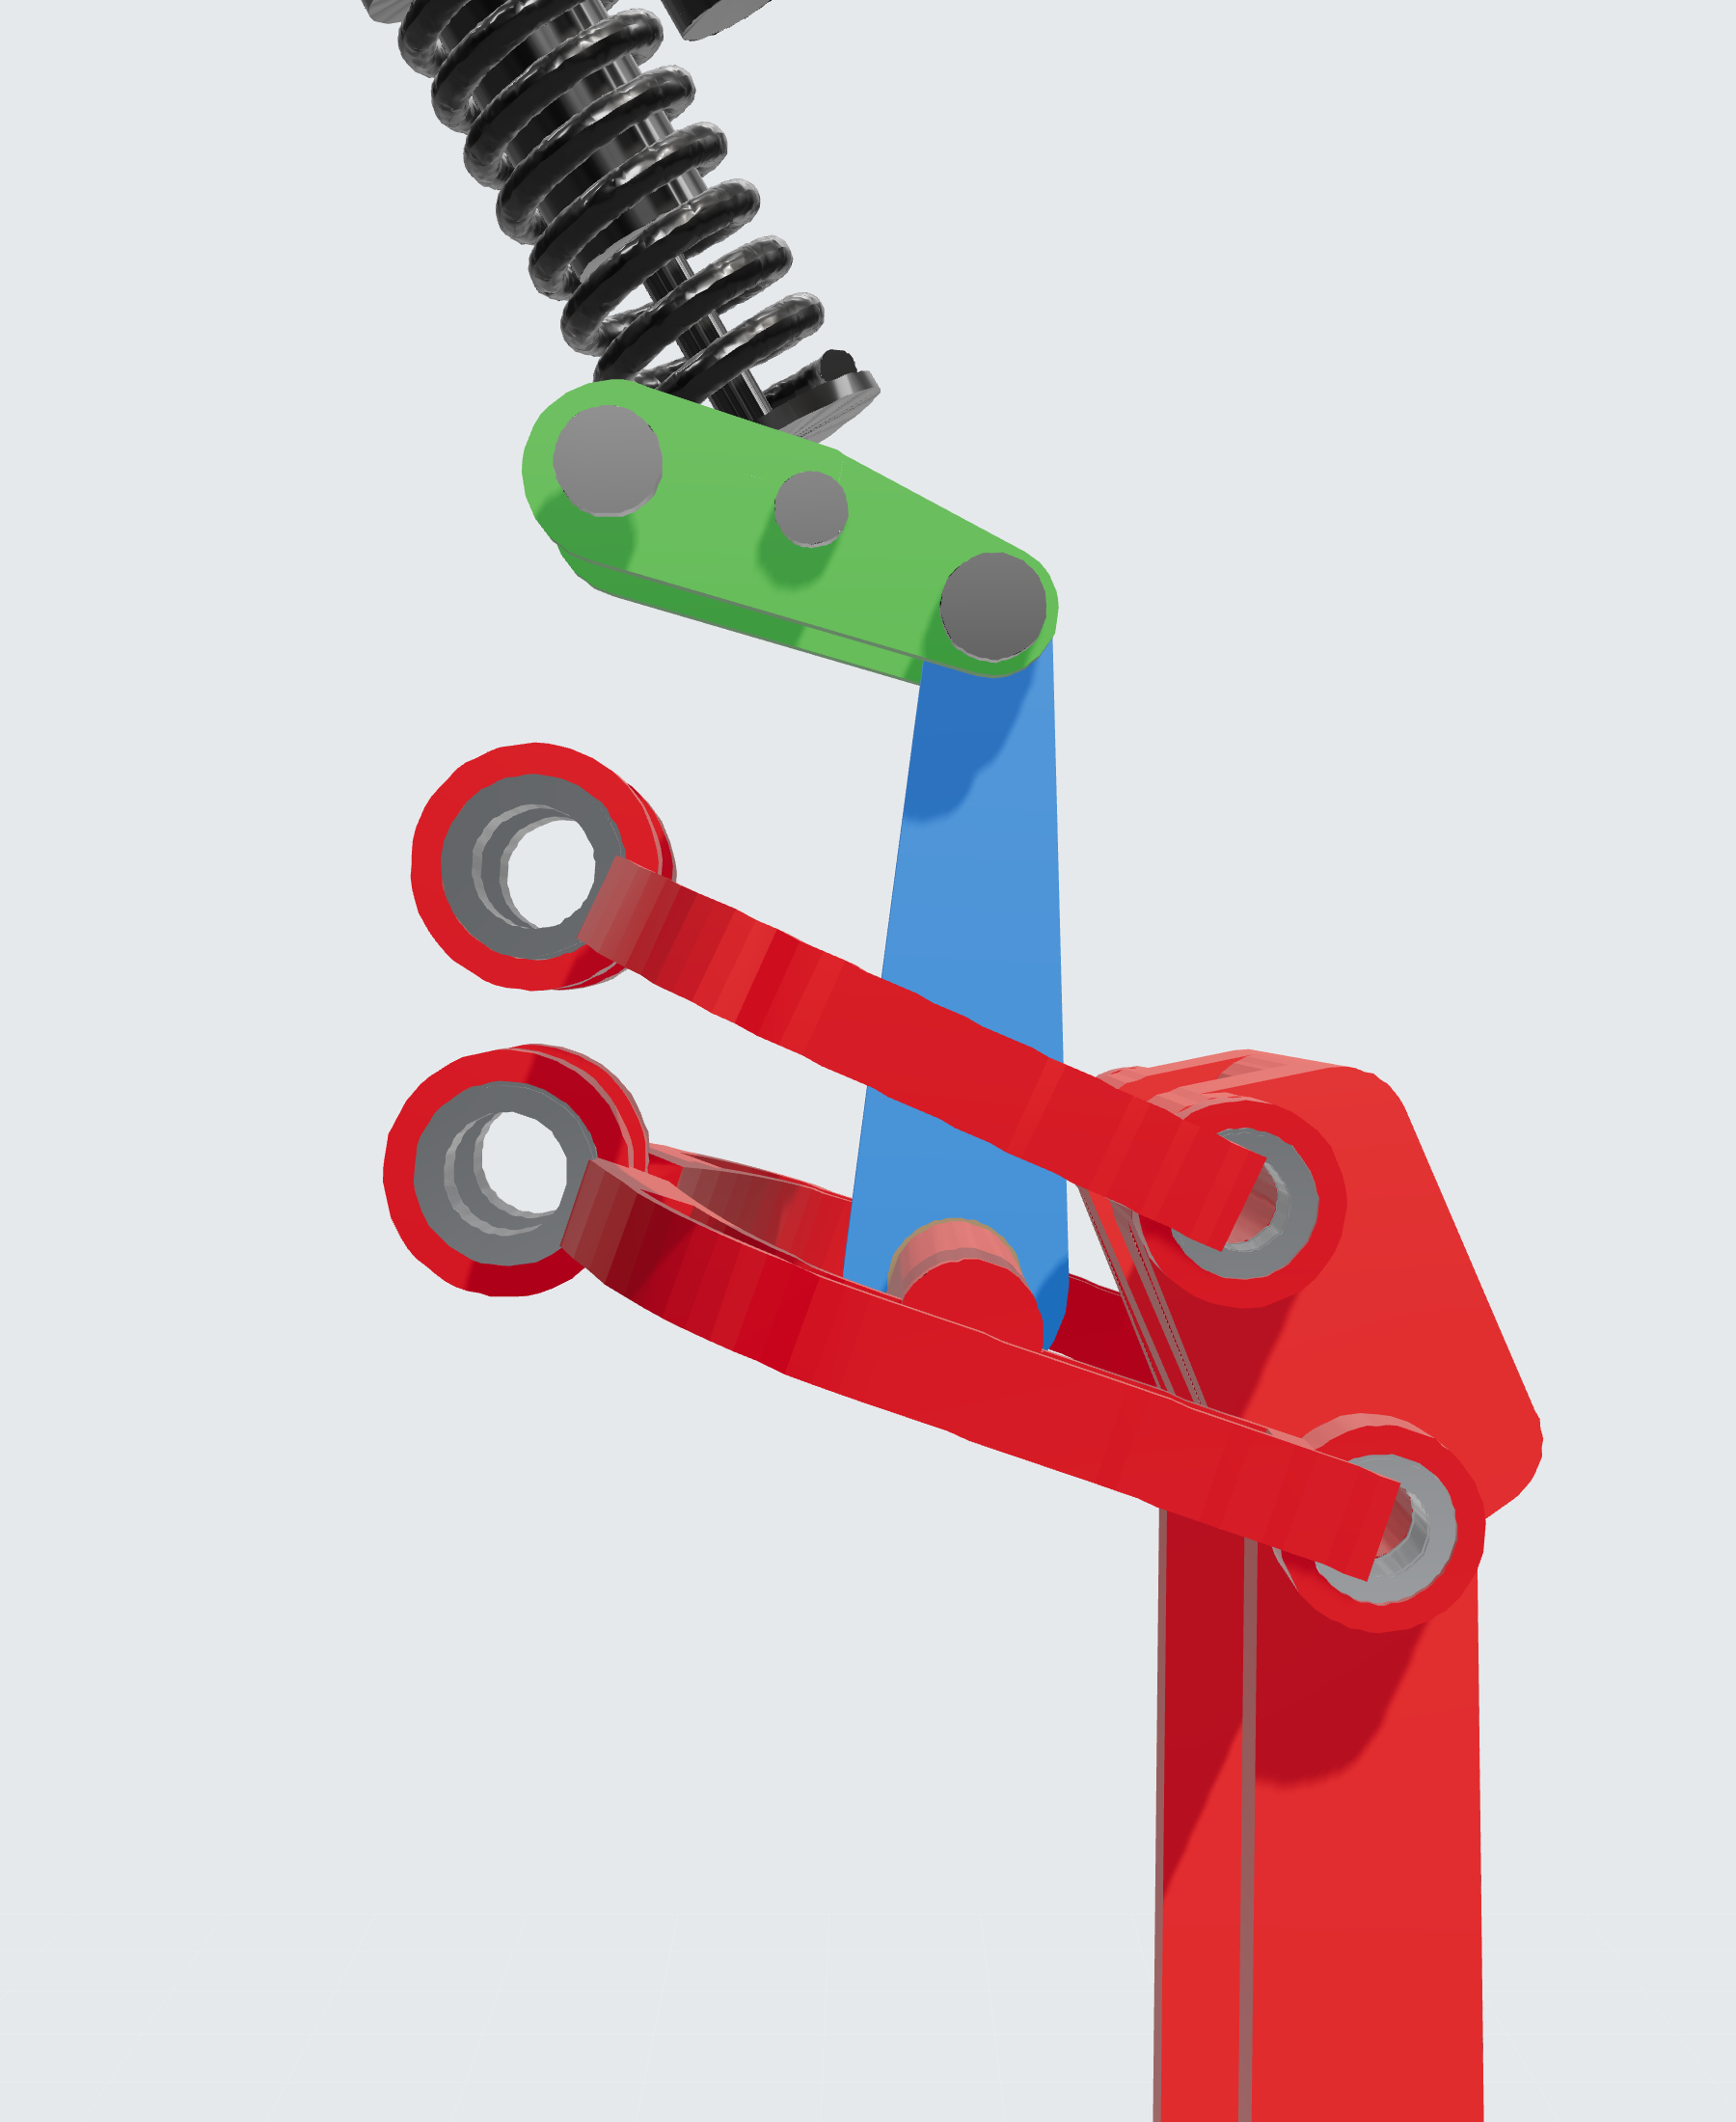
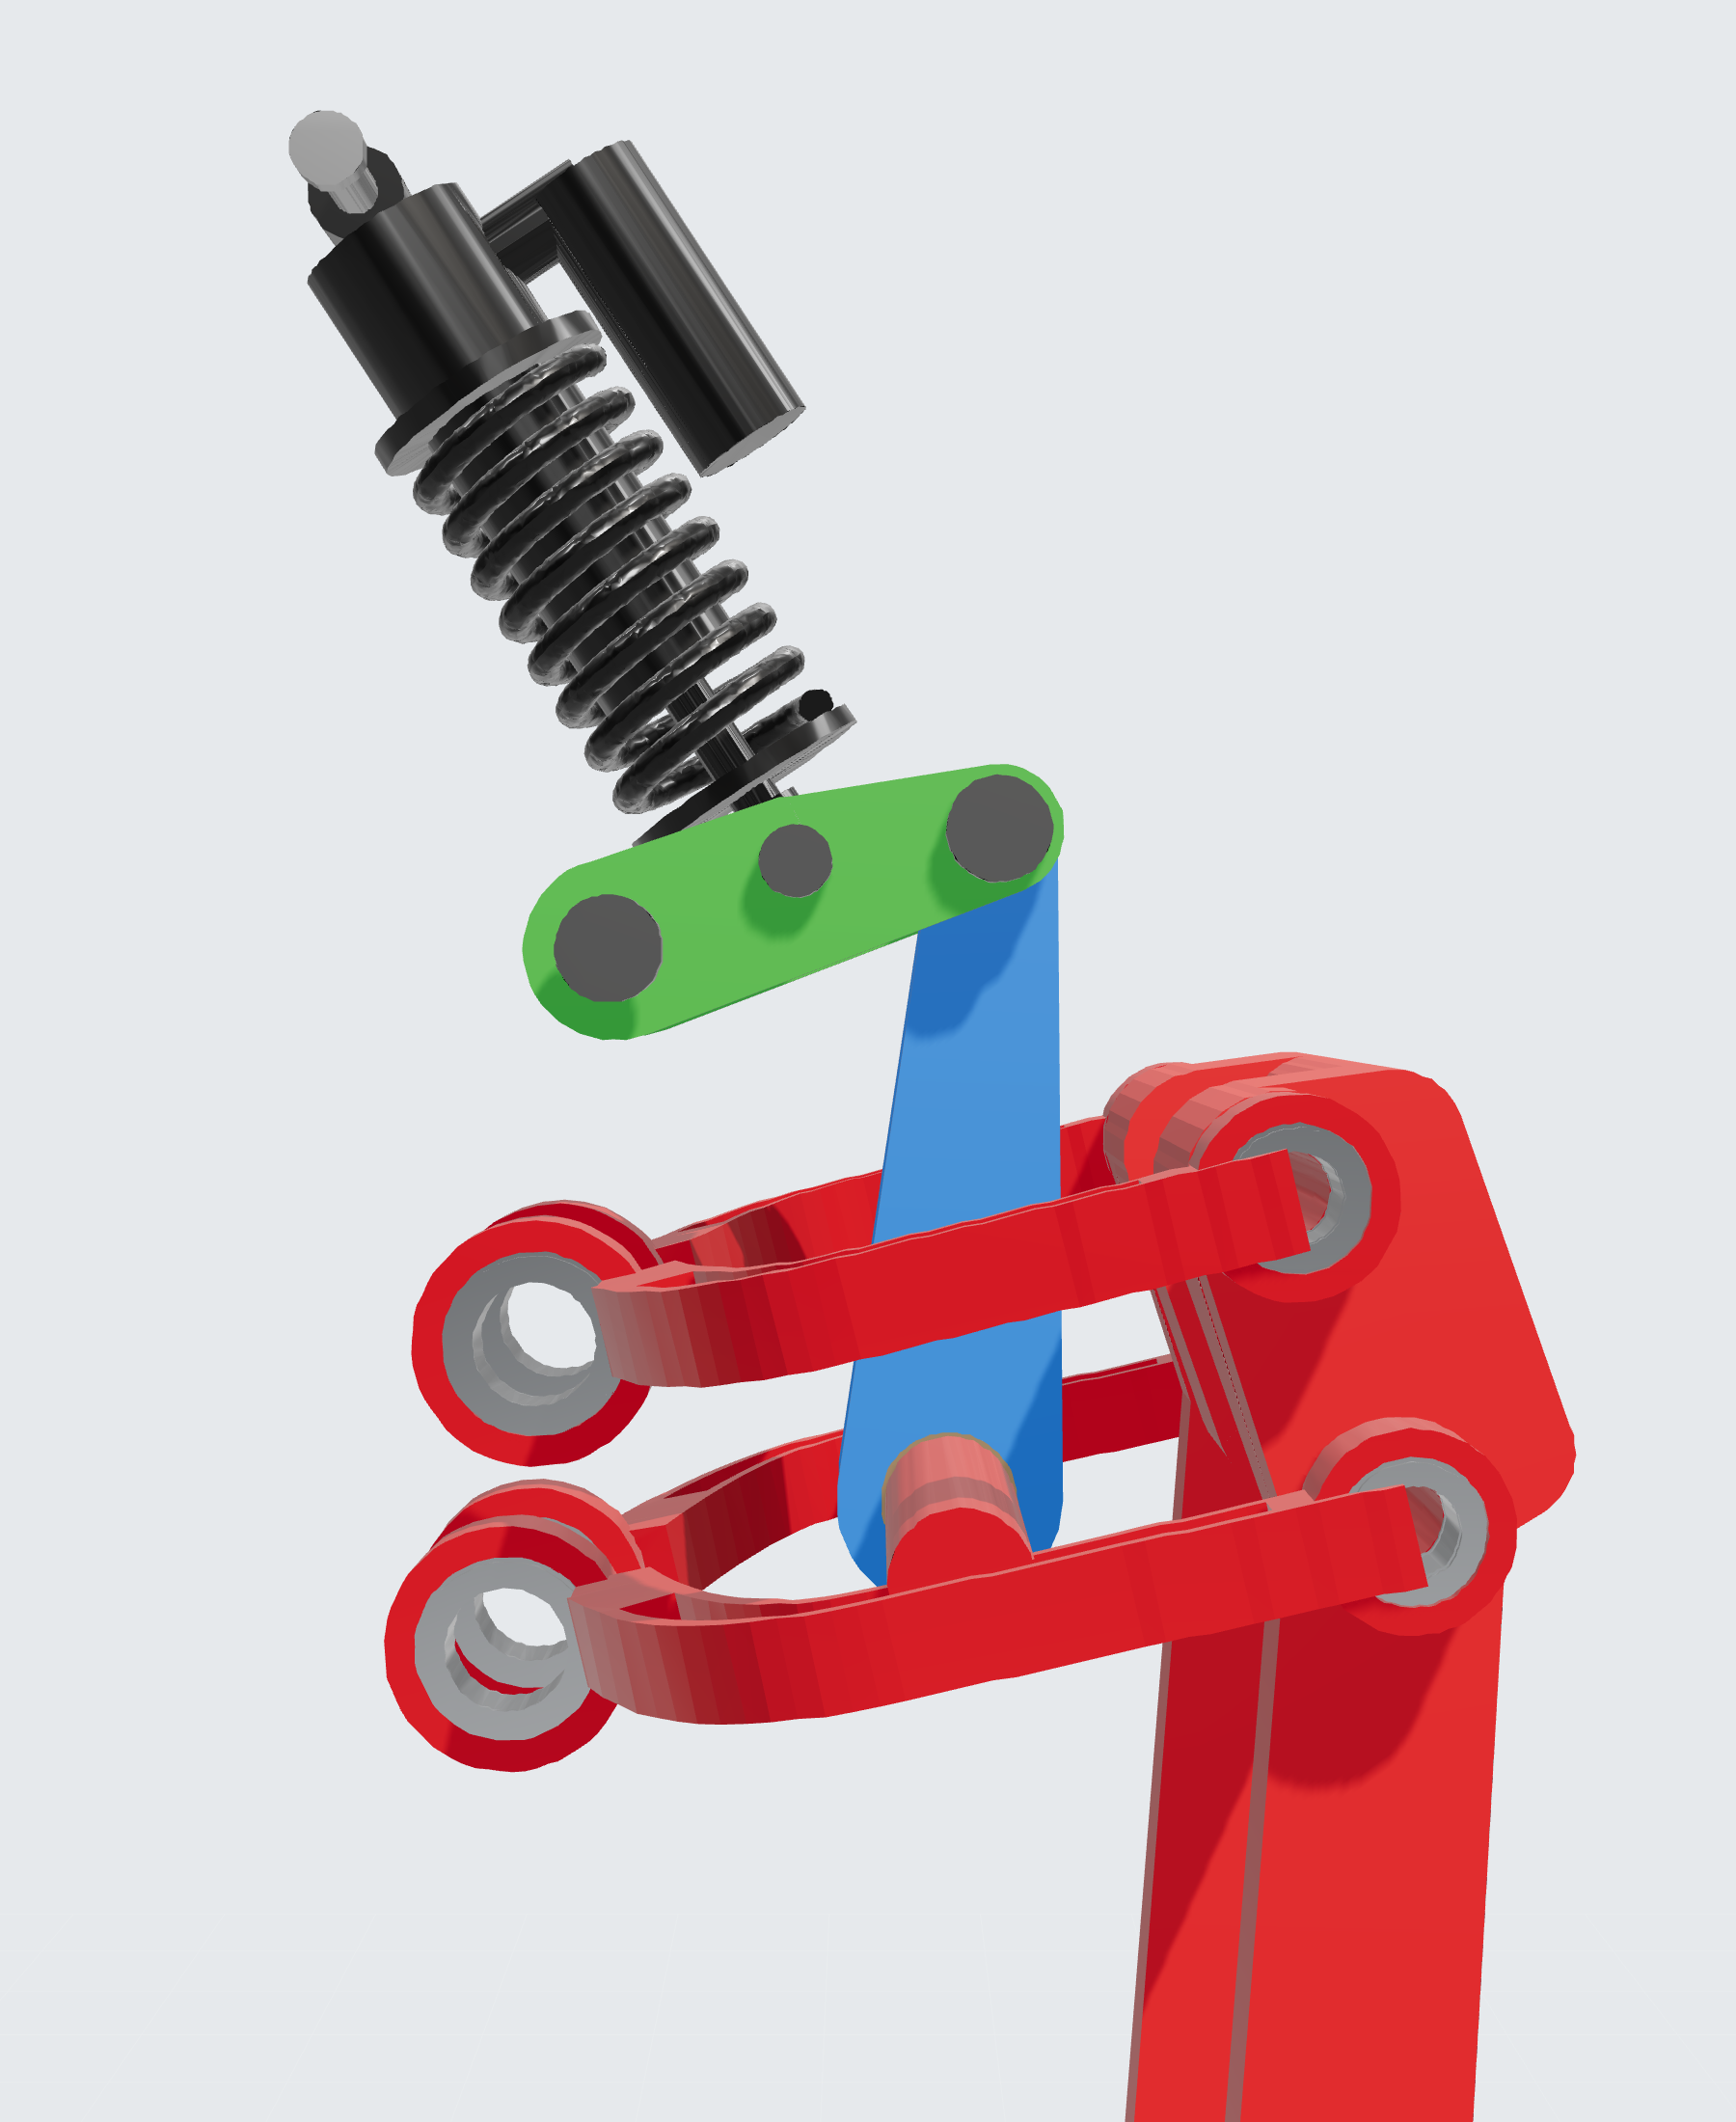
Рычаг теперь падает по всему ходу — с 4,49 до 2,69, прогрессия 40 % вместо прежних 26 %. Жёсткость на колесе растёт от 69 % статики в начале хода до 259 % у упора.
На стенде тот же уступ выглядит так: у переда один гладкий пик, никаких провалов.
Что это даёт
Прогнали в симуляторе все сценарии с прежней и новой качалкой. Пружину подобрали так, чтобы проседание в статике было одинаковым.
| Сценарий | Сила на амортизаторе | Ход колеса | Пробой |
|---|---|---|---|
| Уступ 0,5 м, 20 км/ч | 16,9 → 13,3 кН | 216,7 → 212,7 мм | нет |
| Уступ 1 м | 31,8 → 27,9 кН | 225,8 → 224,1 мм | нет |
| Выступ 1 м | 62 → 41 кН | 230,3 → 228,7 мм | был → нет |
| Прыжок 2 м на ровное | 173 → 156 кН | 235,8 → 234,2 мм | остаётся |
| Кочки, волны, ямы, тормоз | ≤ 4 %разница | ≤ 1 ммразница | нет |
На средних ударах сила на амортизаторе меньше на 12–34 %, выступ 1 м больше не пробивает. На мелочи разницы нет. Прыжок с 2 м по-прежнему пробивает — это задача демпфера, а не геометрии.
Перед и зад — в паре
Перед и зад устроены по-разному: спереди четырёхзвенник с качалкой, сзади маятник с качалкой. Но на уступе 1 м их ход почти повторяет друг друга: пик спереди 224,1 мм, сзади 223,2 мм, в среднем за удар кривые расходятся на 8 мм.
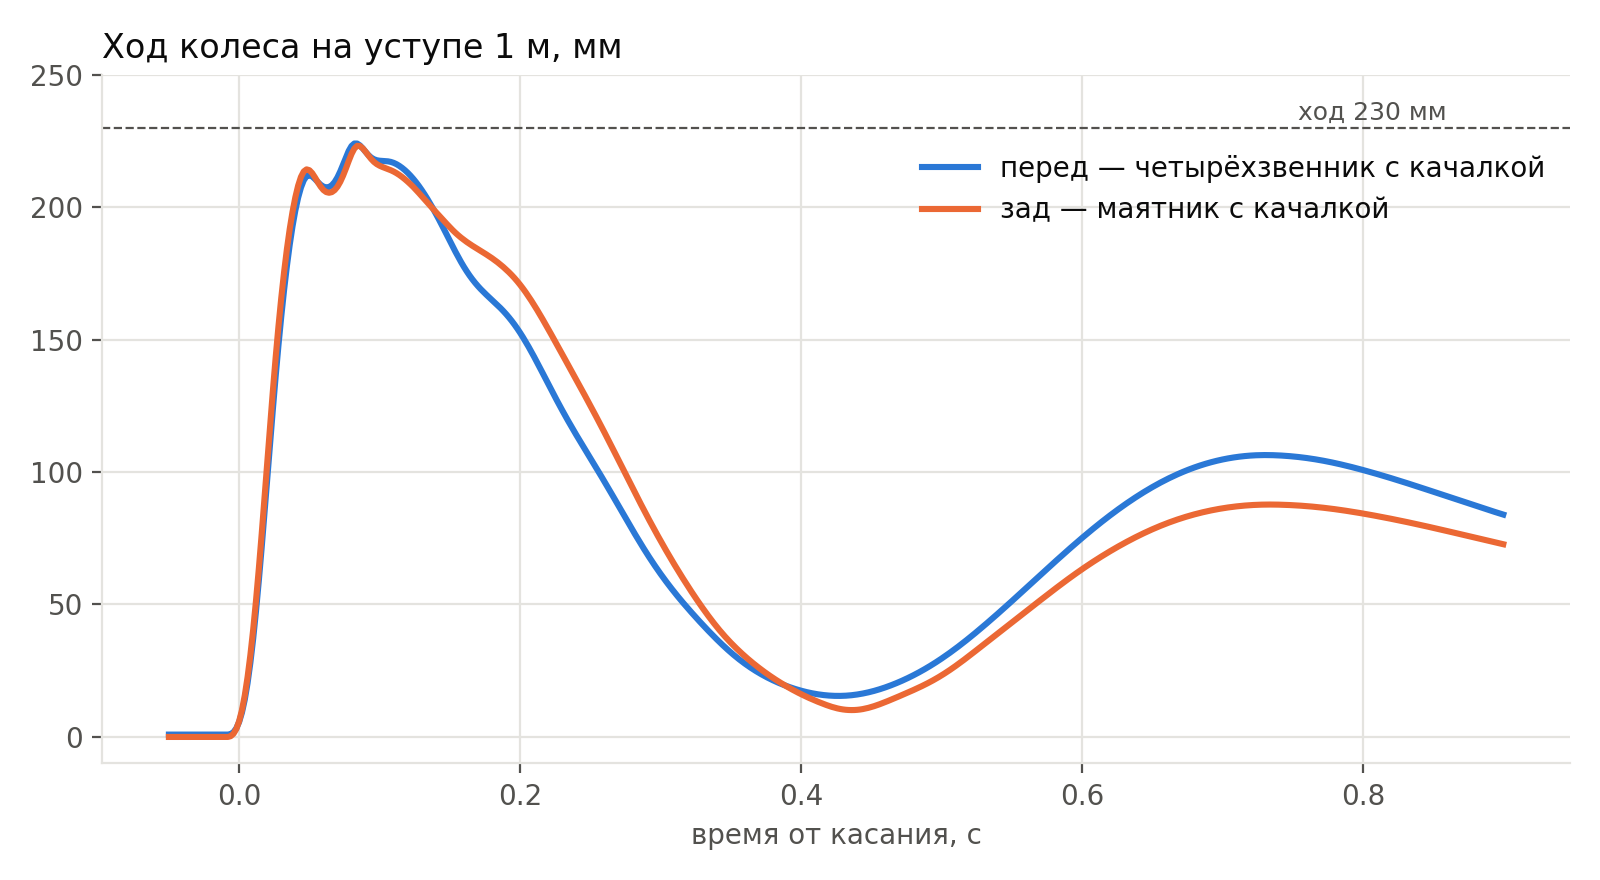
Это не случайность и не заслуга v3. Обе подвески мы подбирали к одному среднему передаточному, около 3,6, и к одному проседанию, поэтому и с прежней качалкой пара вела себя так же. Важно другое: v3 эту пару сохранила, хотя к упору перед теперь твердеет сильнее зада.
Что осталось
- Посчитать силы в шарнирах тяги и качалки по всему ходу и запасы втулок — особенно в конце хода.
- Проверить пружину 1175 lb/in по виткам: длина под DHX2, ход до смыкания, внутренний диаметр.
- Подтянуть прогрессию зада: сейчас перед к упору твердеет почти вдвое сильнее.
- Всё это — модель. Замеры будут, когда соберём переднюю подвеску.